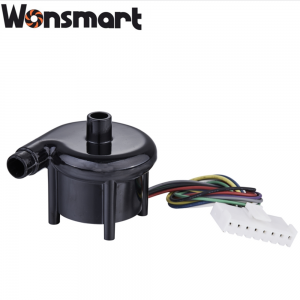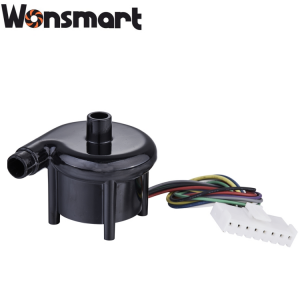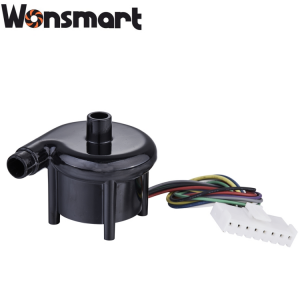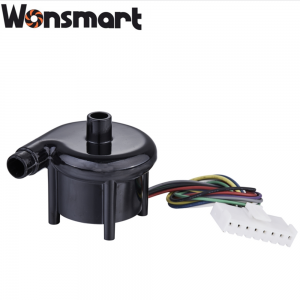
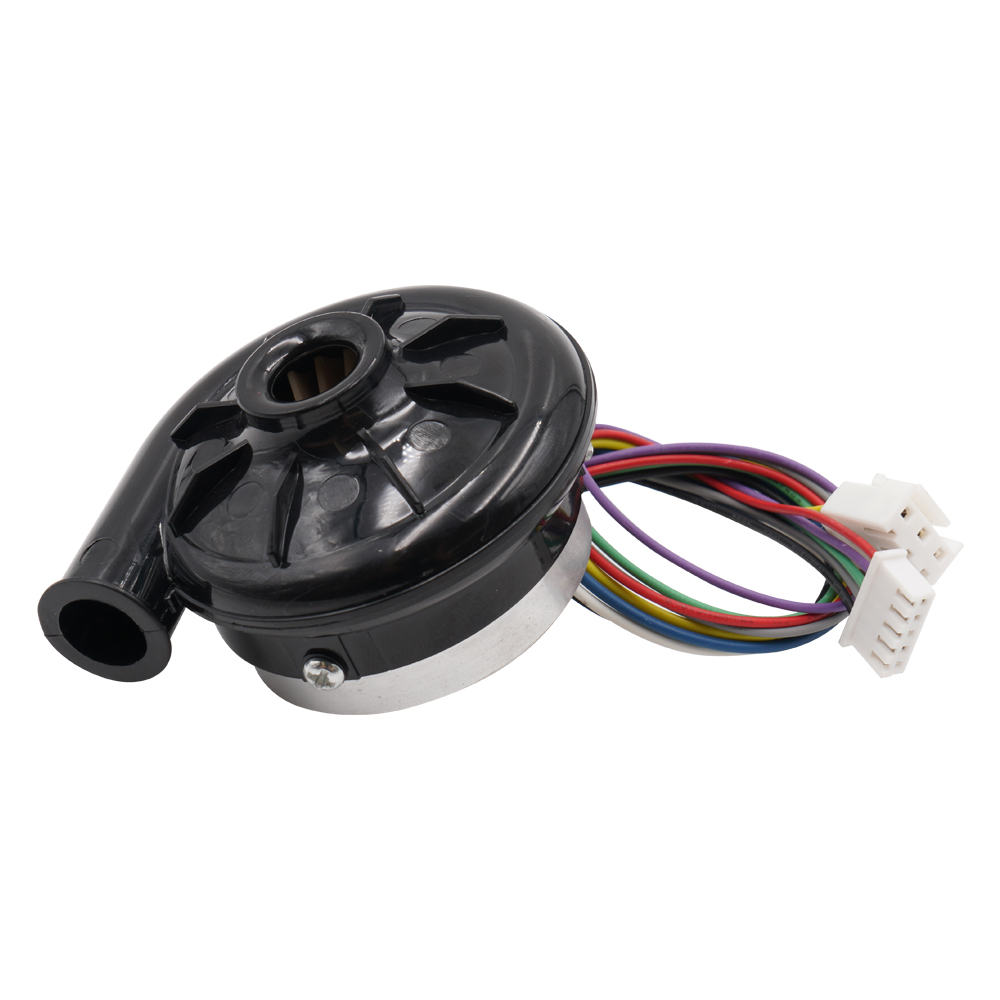
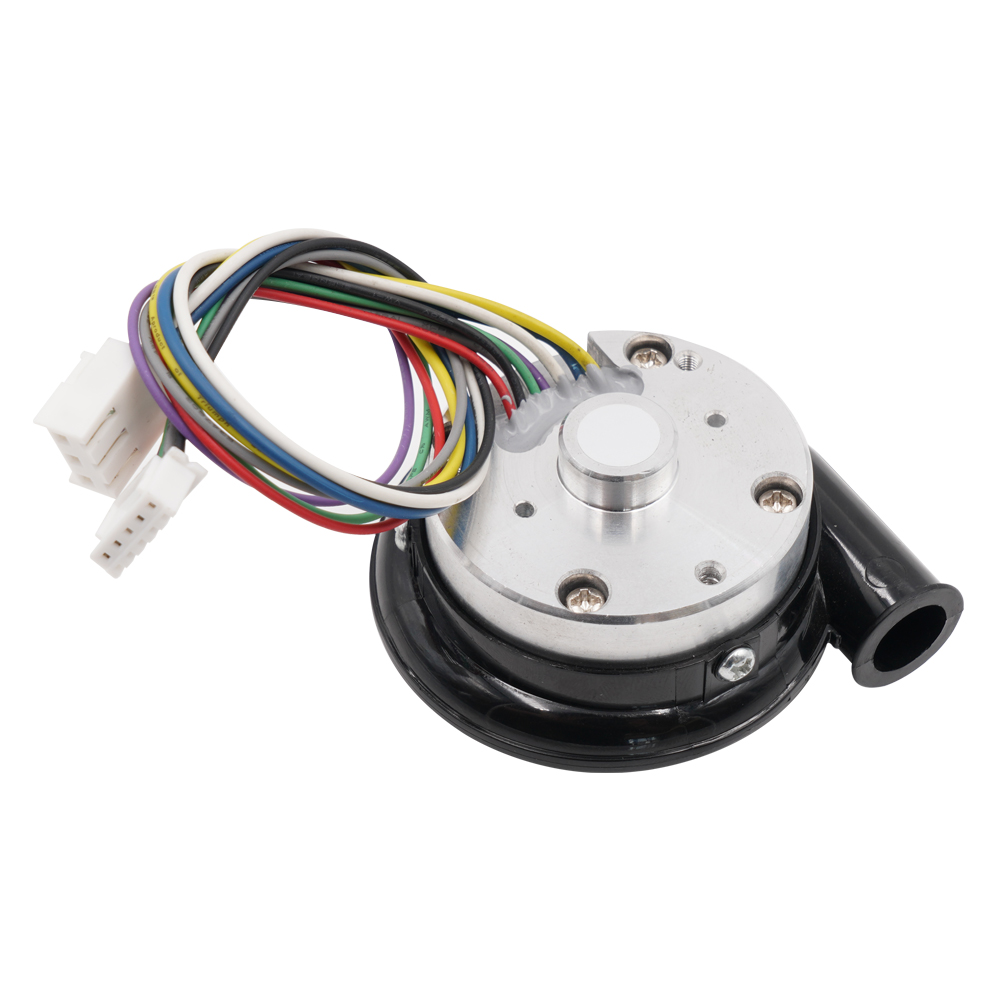
12 V alalisvoolu kiire puhur
Puhuri omadused
Kaubamärk: Wonsmart
Kõrgsurve alalisvoolu harjadeta mootoriga
Puhuri tüüp: tsentrifugaalventilaator
Pinge: 12 V alalisvool
Laager: NMB kuullaager
Kohaldatavad tööstusharud: tootmisettevõte
Elektrivoolu tüüp: DC
Tera materjal: plastik
Paigaldus: laeventilaator
Päritolukoht: Zhejiang, Hiina
Sertifitseerimine: ce, RoHS
Garantii: 1 aasta
Pakutav müügijärgne teenindus: veebipõhine tugi
Eluiga (MTTF): > 20 000 tundi (alla 25 °C)
Kaal: 80 grammi
Korpuse materjal: PC
Mootori tüüp: kolmefaasiline alalisvoolu harjadeta mootor
Kontroller: väline
Joonistamine

Puhuri jõudlus
12 V alalisvooluga kiire puhur saavutab maksimaalse õhuvoolu 16 m3/h rõhul 0 kpa ja maksimaalse staatilise rõhu juures 6 kpa. Kui see puhur töötab 3 kPa takistusega ja seadistame 100% PWM, on sellel maksimaalne väljundõhu võimsus. Sellel on maksimaalne efektiivsus, kui seadistame 100% PWM. Muud koormuspunkti jõudlust vaadake allolevat PQ-kõverat:

Rakendused
Seda puhurit saab laialdaselt kasutada õhkpadjaga masinal, CPAP-masinal ja SMD jootmisjaamas.
DC harjadeta puhuri eelis
(1) 12 V alalisvoolu kiirel puhuril on harjadeta mootor ja sees NMB-kuullaagrid, mis näitab väga pikka eluiga; selle puhuri keskmine keskmine tööiga (MTTF) võib 20 °C keskkonnatemperatuuril ulatuda üle 20 000 tunni.
(2). See puhur ei vaja hooldust
(3) .See harjadeta mootorikontrolleriga juhitav puhur on varustatud paljude erinevate juhtimisfunktsioonidega, nagu kiiruse reguleerimine, kiiruseimpulsside väljund, kiire kiirendus, pidur jne. Seda saab intelligentsete masinate ja seadmete abil hõlpsalt juhtida.
(4) .Harjadeta mootoriga juhitaval puhuril on ülevoolu-, alapinge- ja ülepingekaitse.
Kuidas puhurit õigesti kasutada

KKK
K: Kas müüte selle ventilaatori jaoks ka kontrollerplaati?
V: Jah, me saame selle ventilaatori jaoks tarnida kohandatud juhtpaneeli.
Meditsiinilistes ventilaatorites kõigub süsteemi rõhk (voolutakistus) ventilatsiooni ajal märkimisväärselt. Seetõttu on voolukiirust keeruline reguleerida, kui praeguse voolukiiruse ja eeldatava süsteemirõhu suurused ei ole eelnevalt piisavalt täpselt teada. Praegust süsteemirõhku saab mõõta ja kasutada tagasiside juhtimisahelas puhuri juhtimiseks selle elektroonilise juhtimisahela kaudu. Süsteemirõhk muutub aga sõltuvalt tegelikust voolukiirusest ja puhuri tööpunkt muutub samuti, reageerides kõikuvale süsteemirõhule. See põhjustab meditsiinilise ventilaatori ebastabiilsust rõhuanduri täpsuse ja anduri dünaamilise käitumise jms tõttu, mis omakorda viib ebastabiilse ja ebatäpse voolukiiruse juhtimiseni.
Tehnika tasemes on tuntud mitmesugused süsteemid voolu juhtimiseks. Tavaliselt juhitakse gaasi voolukiirust gaasivooluklapi käivitamise teel. Koos etteantud voolu juhtimise võimenduskomponendi ja/või tagasisidevea korrigeerimise (nt proportsionaalse, integraalse ja tuletatud vea tagasiside juhtimise) kombinatsiooniga annab see vajaliku vastuse.
Teine tuntud meetod gaasivoolukiiruse reguleerimiseks on puhuri omaduste otsene ärakasutamine. Voolu reguleerimiseks saab puhuri kiirust kontrollitavalt muuta, tuginedes süsteemi rõhu ja voolukiiruse etteantud seosele. Puhur on konstrueeritud reageerima kiiresti sisse- või väljahingamise muutustele, minimeerides oma inertsi. Sellisel juhul saab gaasivoolu reguleerimiseks kasutada ka tagasisideregulaatorit. Süsteemi rõhu muutused võivad aga muuta voolukiirust isegi konstantse puhuri kiiruse korral. Seda probleemi ei saa tagasiside juhtimisega täielikult lahendada. Pidevalt muutuv süsteemirõhk viib tavaliselt ebastabiilse süsteemi või sihtvoolu ümber võnkumiseni.